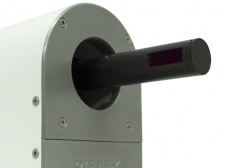
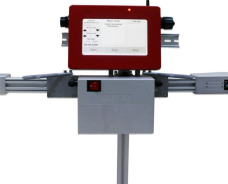
本機械は、パイプ、ブッシュ、穴、チューブなどの内径の非接触スキャニングおよび幾何学的パラメータ測定を目的として設計されています。
本機の用途:大量生産。
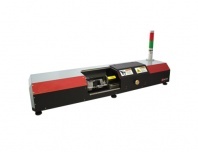
RF096-32/42-80

パイプ内径測定機
| パラメータ名 | 値 |
| 測定直径、mm | 32...42 |
| 内径測定精度、um | ± 5 |
| 測定穴の深さ、mm | ≤ 80 |
| 直線移動精度、µm | ±20 |
| 測定断面数 | 無制限、プログラム可能 |
| 4断面の測定サイクル、s | 13 |
| PCへのインターフェース | Ethernet |
| 電源 | 交流220V |
| 寸法(mm) | 680×150×120 |
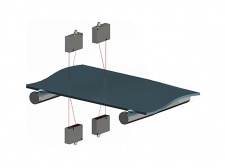
本機械の動作は、ポイントレーザ三角測距センサによる回転パイプ内面のレーザスキャニングの原理に基づいています。
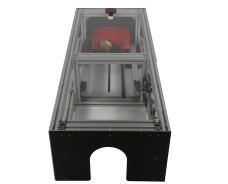
本機の構造を図1に示します。
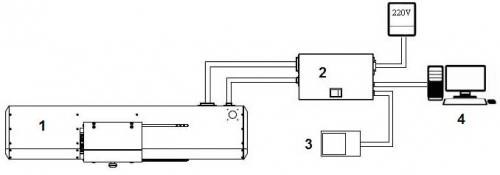
図1
- 測定モジュール、
- 電源付きコントローラ、
- フットスイッチ、
- サービスプログラムを搭載したパーソナルコンピュータ。
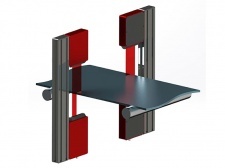
測定モジュールの構造設計を図2に示します。
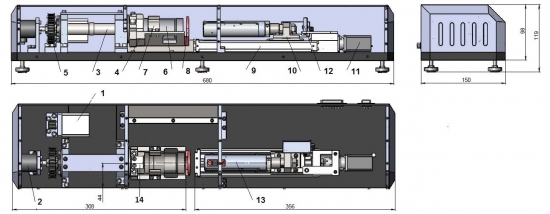
図2
測定モジュールは、回転機構と直線移動機構が設置されたベースを含みます。測定モジュールの筐体には、積層信号灯(図示せず)が装備されています。
回転機構は、ステッピングモータ(1)、エンコーダ(2)、V字ブロック(4)付きの軸(3)で構成されています。ステッピングモータ(1)から軸(3)への回転の伝達は、ベルト駆動(5)によって行われます。V字ブロック(4)は測定対象パイプ(6)を設置するためのもので、パイプをV字ブロック上に保持するための2枚の板ばね(7)と、校正リング(8)を備えています。パイプは突き当てプレート(14)に押し当てる必要があります。直線移動機構は、ガイドレール(9)、キャリッジ(10)、ステッピングモータ(11)、リミットスイッチ(12)で構成されています。キャリッジ(10)はボールねじによって移動し、レーザ三角測距センサ(13)を搭載しています。
本機は次のように動作します。
測定対象パイプ(6)はV字ブロック(4)に設置されます。オペレータの指令により、レーザセンサ(13)が校正リング(8)の測定ゾーンへ移動し、V字ブロック(4)が回転駆動されます。回転中、レーザセンサは、エンコーダ(2)により決定される回転角度と同期して、リング表面までの距離を測定します。パイプが1回転すると、レーザセンサは次の測定位置へ移動し、測定プロセスが繰り返されます。パイプに沿った直径測定断面の数は、ソフトウェアによって定義されます。
校正リング表面と制御対象パイプの半径方向座標が、必要な幾何学的パラメータを計算するためにコンピュータへ送信されます。
パイプ内径測定機
パイプ内径測定機のご注文情報
RF096-Dmin/Dmax-L
| 記号 | 説明 |
| Dmin/Dmax | 内径測定範囲(mm) |
| L | 穴深さ、mm |