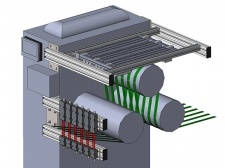
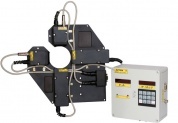
本システムは、PBLおよびABLフォイル製のラミネートチューブの非接触スキャニングおよび形状パラメータ測定向けに設計されています。
本機の用途:大量生産。
ラミネートチューブ形状測定システムRF092

ラミネートチューブ形状測定システム
| パラメータ名 | 値 |
| 測定直径、mm | 13...50 |
| 直径測定精度、µm | ± 10 |
| 箔厚さ範囲、mm | 0.05…0.5 |
| 箔および溶接部の厚さ測定精度、µm | ± 5 |
| チューブ長さ測定精度、mm | ±0.1 |
| PCへのインターフェース | Ethernet |
| 電源 | 220 V |
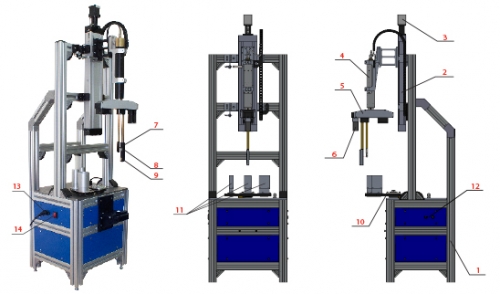
本システムは、ステッピングモータ3を備えた直線移動ステージ2を搭載するメインフレーム1を含みます。移動ステージ2は、内蔵モータとエンコーダ(図示せず)を備えた回転モジュール4を搭載します。モータ6を備えた3位置直線移動モジュール5は回転モジュール上に配置されます。モジュール5は3つの三角測距レーザセンサ7〜9を搭載します。レーザセンサ7はチューブ内面のスキャン用、レーザセンサ8および9はチューブ外面のスキャン用です。センサ7および8の測定線は整列しています。半透明フィルムを測定する際にセンサ同士が影響し合うのを防ぐため、センサ8には青色レーザ、センサ7には赤色レーザを使用しています。本システムは、自動システム校正用の3つの校正シリンダ11を搭載する回転テーブル10を含みます。インターフェースコネクタ12、電源コネクタ13、ON/OFFスイッチ14も示されています。
本機は次のように動作します:
チューブ(図示せず)は、チューブの軸が回転モジュール4の回転軸と一致するように、レーザセンサの下の測定位置に配置されます。
必要な精度を得るため、レーザセンサの測定範囲は5 mmを超えてはならないので、チューブ直径の全範囲(20...50 mm)を3つのサブレンジ(20...30、30...40、40...50 mm)に分割します。チューブ直径に応じて、モジュール5はセンサを3つの可能な制御位置のいずれかに配置します(モジュール4の回転軸に対するセンサ半径方向シフトには3つの位置があります)。
直線送り機構2がレーザセンサを下降させます。送り動作中、センサ9がチューブのエッジ位置を検出し(これがチューブ長さ測定の起点となります)、続いてセンサ7、8が同じエッジを検出します。
チューブ上端の検出後、システムはセンサをチューブ形状制御の位置(エッジから10 mm)へ移動させます。
モジュール4はセンサ付きのモジュール5を回転させます。センサはチューブの内面および外面までの距離を測定します。データはPCに送信され、そこでフォイル厚さ、溶接パラメータ、チューブ形状が計算されます。
1回転を完了すると、システム2はレーザセンサを下降させ、センサ9がチューブ長を測定します。
センサは上部位置に上昇し、次のチューブに対して測定サイクルが繰り返されます。
ラミネートチューブ形状測定システム