Das Seam-Tracking-System ist für den Einsatz in robotergestützten Schweißsystemen konzipiert und dient zur automatischen Steuerung der Position des Schweißbrenners während des Schweißprozesses. Die in den Laserscanner integrierte Software ermöglicht außerdem die Kontrolle der geometrischen Parameter der Schweißraupe.
Dokumentation


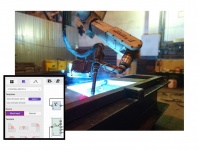
Laser-Nahtführungssystem für die Schweißautomatisierung

- Direkte Verbindung des Scanners mit dem Robotercontroller ohne zwischengeschaltetes Rechenmodul.
- Kontrolle der Bewegung des Roboters und des gesamten Schweißprozesszyklus.
- Integrierte Schnittstellen zu gängigen Robotern.
- Fertige Datei verschiedener Arten von Schweißverbindungen.
- Einfacher und intuitiver Aufbau eines Arbeitsalgorithmus innerhalb der Web-Schnittstelle des Scanners mithilfe eines Graphen aus intelligenten Blöcken.
- 3D-Echtzeit-Tracking-Visualisierung.
- Das Set von Scannern verschiedener Bereiche, optimiert für den Einsatz unter Schweißbedingungen.
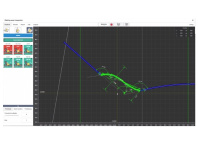
Prüfung des Schweißnahtprofils
Das Profilometer wird am Roboterflansch oder an einem Koordinaten-Positioniersystem montiert. Während es sich entlang der Schweißnaht bewegt, wird jedes vom Profilometer erfasste Profil in Echtzeit gemäß dem grafisch definierten Algorithmus verarbeitet. Das System bestimmt die wichtigsten geometrischen Parameter, gleicht sie mit den vorgegebenen Toleranzen ab und erstellt einen Prüfbericht.
RF627Smart-Weld.
Laser-Nahtführungssystem zur Schweißautomatisierung und Prüfung des Schweißnahtprofils.
Spezifikation:
| Abtastrate, Genauigkeit, Auflösung | |
| Nominale Abtastrate (gesamter Arbeitsbereich) |
484 Profile/s (Standardmodus), 938 Profile/s (DS-Modus) |
| Maximale Abtastrate (ROI-Modus) |
4884 Profile/s, 6379 Profile/s (DS-Modus) |
| Linearität (Messfehler), Z-Achse |
±0,05% des Bereichs (Standardmodus), ±0,1% des Bereichs (DS-Modus) |
| Linearität (Messfehler), X-Achse | ±0,2% des Bereichs |
| Auflösung, Z-Achse |
0,01% des Bereichs (Standardmodus) 0,02% des Bereichs (DS-Modus) |
| Auflösung, X-Achse | 648 oder 1296 Punkte (programmierbarer Wert) |
| Laser | |
|
660 nm oder 450 nm Klasse 2M gemäß IEC/EN 60825-1:2014 |
|
| Schnittstelle | |
| Basis | Ethernet / 1000 Mbps |
| Synchronisationseingang | RS422, 3 Kanäle |
| Stromversorgung | 9...30 V oder 12...36 V für Scanner mit blauem Laser |
| Leistungsaufnahme, nicht mehr als | 6 W (ohne integrierte Heizung) |
| Umgebungsbeständigkeit | |
| Schutzart | IP67 |
| Schwingungen | 20 g / 10...1000 Hz, 6 Stunden für jede der XYZ-Achsen |
| Stoß | 30 g / 6 ms |
| Betriebsumgebungstemperatur |
-20...+40 oder -20...+80 für Scanner mit integriertem Luftkühlsystem -20...+150 für Scanner mit integriertem Wasserkühlsystem |
| Lagertemperatur °C | -20...+70 |
| Relative Luftfeuchtigkeit | 5-95% (keine Kondensation) |
| Material von Gehäuse/Fenstern | Aluminium/Glas |
| Austauschbare Schutzfenster | Glas |
Arbeitsbereiche und Gesamtabmessungen:
| Bereich | MR, mm | SMR, mm | Xsmr, mm | Xemr, mm | Abmessungen, Abbildung | Gewicht, kg | Option: Luft- oder Wasserkühlung, Zeichnung, Abbildung | Option: Blende, Abbildung |
| 65/25-20/22 | 25 | 65 | 20 | 22 | 1 | 0,7 | 2 | 3 |
| 70/50-30/41 | 50 | 70 | 30 | 41 | 1 | 0,7 | 2 | 3 |
| 76/100-48/82 | 100 | 76 | 48 | 82 | 1 | 0,7 | 2 | 3 |
| 70/130-40/86 | 130 | 70 | 40 | 86 | 4 | 0,7 | 4 | 4 |
| 250/130-52/76 | 130 | 250 | 52 | 76 | 5 | 0,9 | 5 | 5 |
| 82/200-60/150 | 200 | 82 | 60 | 150 | 1 | 0,7 | 2 | 3 |
| 90/250-65/180 | 250 | 90 | 65 | 180 | 1 | 0,7 | 2 | 3 |
Detaillierte CAD-Dokumentation (2D und 3D) ist auf Anfrage erhältlich unter info@riftek.pl
Gesamt- und Montageabmessungen der Laserscanner:
Abbildung 1

Abbildung 2

Abbildung 3

Abbildung 4

Abbildung 5
Robustes Industrietablet
Das Tablet ist für die Erstinbetriebnahme des Systems durch einen Ingenieur und
die anschließende Kontrolle des Systembetriebs durch den Einrichter und den Bediener des
Schweißroboters vorgesehen.
Die vorinstallierte Software dient zur Anzeige der grafischen Benutzeroberfläche und
zur Verwaltung ihrer Einstellungen unter Berücksichtigung der Zugriffskontrolle (Ingenieur/Einrichter/Bediener).
Da das Tablet ausschließlich der Anzeige, Konfiguration und Diagnose dient (es
führt keine Berechnungen durch), kann der Benutzer andere Geräte verwenden (andere Arten von
Tablets, Personal- oder Industriecomputer). Bei Verwendung anderer Geräte
ist es erforderlich, die in der Dokumentation des RF627Smart-Scanners
gegebenen Anweisungen zu befolgen.

Abbildung 6
| Parameter | Wert | |
| Architektur | CPU | Intel cherry trail Z8350, 1.44Ghz-1.92GHz |
| OS | Windows 10 pro | |
| RAM/ROM | 4GB+64GB | |
| Display | Abmessungen | 10,1" |
| Auflösung | 1920x1200 | |
| Touch-Typ | Kapazitiv | |
| Schnittstellen | Type-A | USB2.0 x1 |
| Type-A | USB.0 x1 | |
| MicroUSB | x1 | |
| RJ45 Ethernet | 10/100/1000M x1 | |
| DB9 RS232 | 9-poliger serieller Anschluss x1 | |
| DC-Stromversorgungsschnittstelle | DC 12V 2A x1 | |
| Schutzart | Schutzart | Wasserdicht IP65, tatsächlich jedoch IP67-Ausführung. Fall aus 1,2 m Höhe, 6 Seiten |
| Zertifizierungsstandards | Military 810G. EU CE, US FCC | |
| Betriebstemperatur | -20°C...60°C | |
| Integrierter Akku | Akkutyp | Integrierter abnehmbarer Li-Ionen-Polymer-Akku |
| Nennkapazität | 10500 mAh | |
| Abmessungen | 275x180x20 mm | |
Der Switch ist dafür ausgelegt, die Netzwerkinteraktion zwischen dem Tablet und dem
2D-Scanner bereitzustellen sowie Daten mit dem Robotercontroller auszutauschen.
Es ist erlaubt, einen im Schweißkit enthaltenen Standard-Netzwerk-Switch zu verwenden (zum
Beispiel zwischen dem Roboter und dem Controller). Stellen Sie in diesem Fall sicher, dass die
Netzwerkeinstellungen korrekt sind.

Abbildung 7
| Parameter | Wert |
| Netzwerkanschlüsse | 5-RJ45-10/100/Mbps |
| Stromversorgung | 10...60V - 1.1W - 0,045A |
| Betriebsbedingungen |
Temperatur: -10...60°C Luftfeuchtigkeit: 5...95% |
| Schutzart | IP40 |
| Abmessungen | siehe Abbildung 7 |
Diese Einheit bietet Spannungsschutz für den 2D-Laserscanner und enthält eine schnell austauschbare Sicherung.
- Der Laserscanner ist so an dem Roboterflansch neben dem Schweißbrenner montiert, dass der Scanner während des Schweißvorgangs und der Bewegung entlang der Schweißfuge dem Schweißwerkzeug vorauseilt.
- Der Scanner wird kalibriert, um die Koordinatentransformationsmatrix zu erhalten. Das Kalibrierverfahren ist beschrieben in der Bedienungsanleitung für RF627Smart.
- Über die Weboberfläche des Profilometers wird aus der Bibliothek der Smart-Blöcke ein Berechnungsgraph erstellt, wobei die Besonderheiten der Anlage berücksichtigt werden, nämlich der Robotertyp, das Kommunikationsprotokoll, die Nahtart, die geometrischen Parameter der Nahtvorlagen, die zur Kontrolle der Position verwendet werden, und die für sie geltenden Randbedingungen usw. Wenn die gelieferte Datei nicht die erforderliche Nahtvorlage enthält, kann der Benutzer selbst oder mit Unterstützung des Herstellers über den bereitgestellten Vorlageneditor eine neue Vorlage erstellen (siehe Bedienungsanleitung für RF627Smart).
- Das Skript zur Steuerung des Nahtverfolgungsblocks und des Schweißroboters wird konfiguriert. Das Steuerskript sorgt für die zyklische Ausführung der Hauptstufen des Schweißens: Platzieren des Schweißwerkzeugs in der Ausgangsposition, Bewegen des Werkzeugs in Richtung des Nahtanfangs (Suche nach dem Eintrittspunkt in die Naht), Heranführen des Werkzeugs an den Nahtanfang und Erzeugen von Signalen an externe Systeme (Schweißcontroller) über die Notwendigkeit der Zündung und anderer Aktionen, Anhalten der Roboterbewegung, Übertragen der Koordinaten an den Roboter für die Bewegung des Werkzeugs entlang der Schweißnaht, Heranführen des Werkzeugs an das Ende der Naht und Erzeugen von Signalen an externe Systeme (Schweißcontroller) über die Notwendigkeit, den Strom zu reduzieren oder den Lichtbogen zu löschen (und andere Aktionen), Zurückführen des Werkzeugs in seine Ausgangsposition.
- Während des Betriebs wird jedes vom Scanner empfangene Profil gemäß dem durch den Graphen festgelegten Algorithmus verarbeitet, und die folgenden Schritte werden ausgeführt: Erkennung der Schweißfugen-Vorlage, um die genauen Koordinaten im Scanner-Koordinatensystem zu bestimmen (2D), anschließend Umrechnung der Koordinaten aus dem Scanner-Koordinatensystem in das Roboter-Koordinatensystem (3D), Bildung der Werkzeugtrajektorie im Roboterkoordinatensystem, Übertragung der Koordinaten an den Roboter zur Bewegung in die nächste Position der Trajektorie.
RF627Smart-Weld. Profilprüfung der Schweißraupe.
Laser-Nahtverfolgungssystem für die Schweißautomatisierung. RF627Smart-Weld.
RF627Smart-Weld. Bildung der Smart-Funktion zur Verfolgung.
Beispiel für die Artikelbezeichnung bei der Bestellung
RF627Smart-Weld.(WAVE)-SMR/MR-Xsmr/Xemr-L1-L2-L5-L6(R)-PS-PB-Shutter- AC(WC)
| Symbol | Beschreibung |
| (WAVE) | Laserwellenlänge: 660 nm – kein Symbol, 450 nm – BLUE. |
| SMR | Anfang des Messbereichs für Z, mm. |
| MR | Messbereich für Z, mm. |
| Xsmr | Messbereich für die X-Koordinate am Anfang des Messbereichs für die Z-Koordinate, mm. |
| Xemr | Messbereich für die X-Koordinate am Ende des Messbereichs für die Z-Koordinate, mm. |
| L1,L2,L5,L6 | Kabellänge, m. |
| R | Roboterkabel (Option). |
| PS | Tablet (Option). |
| PB | Schutzeinheit (Option). |
| Blende | Gesteuerter Verschluss. |
| AC | Integriertes Luftkühlsystem. |
| WC | Integriertes Wasserkühlsystem. |
Beispiel RF627Smart-Weld.BLUE-90/250-65/180-3-3-3-10–PS-PB - Scanner mit blauem Laser, SMR - 90 mm, MR - 250 mm, Xsmr - 65 mm, Xemr - 180 mm, Kabel L1 = 3 m, Kabel L2 = 3 m, Kabel L5 = 3 m, Kabel L6 = 10 m, Tablet, Schutzeinheit.
Produktcodes:| Name | Code |
| Tablet | P627A01 |
| Netzwerk-Switch | P627B01 |
| Schutzeinheit | P627C01 |
| Kabel #1 | EL04 |
| Kabel #2 | P627A02 |
| Kabel #5 (für Kit mit Schutzeinheit) | E627E09 |
| Kabel #5 (für Kit ohne Schutzeinheit) | E627E17 |
| Kabel #6 | E627E18 |