El sistema de seguimiento de la junta de soldadura está diseñado para utilizarse en sistemas de soldadura robotizados y está destinado a controlar automáticamente la posición de la antorcha de soldadura durante el proceso de soldadura. El software integrado en el escáner láser también permite controlar los parámetros geométricos del cordón de soldadura.
Documentación


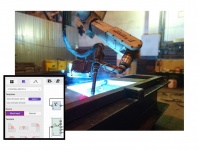
Sistema láser de seguimiento de juntas para la automatización de la soldadura

- Conexión directa del escáner al controlador del robot sin módulo de cálculo intermedio.
- Control del movimiento del robot y del ciclo completo del proceso de soldadura.
- Interfaces integradas con robots populares.
- Archivo predefinido de varios tipos de uniones soldadas.
- Construcción sencilla e intuitiva de un algoritmo de trabajo dentro de la interfaz web del escáner mediante un gráfico de bloques inteligentes.
- Visualización del seguimiento 3D en tiempo real.
- El conjunto de escáneres de diversos rangos, optimizados para el trabajo en condiciones de soldadura.
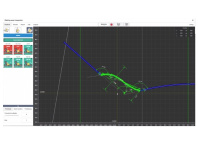
Inspección del perfil del cordón de soldadura
El perfilómetro láser se monta en la brida del robot o en un sistema de posicionamiento de coordenadas. A medida que se desplaza a lo largo de la soldadura, cada perfil capturado por el escáner se procesa en tiempo real según el algoritmo definido gráficamente. El sistema determina los parámetros geométricos clave, los compara con las tolerancias especificadas y genera un informe de control.
RF627Smart-Weld.
Sistema láser de seguimiento de juntas para la automatización de la soldadura y la inspección del perfil del cordón de soldadura.
Especificaciones:
| Frecuencia de muestreo, exactitud, resolución | |
| Frecuencia de muestreo nominal (rango de trabajo completo) |
484 perfiles/s (modo estándar), 938 perfiles/s (modo DS) |
| Frecuencia de muestreo máxima (modo ROI) |
4884 perfiles/s, 6379 perfiles/s (modo DS) |
| Linealidad (error de medición), eje Z |
±0,05% del rango (modo estándar), ±0,1% del rango (modo DS) |
| Linealidad (error de medición), eje X | ±0,2% del rango |
| Resolución, eje Z |
0,01% del rango (modo estándar) 0,02% del rango (modo DS) |
| Resolución, eje X | 648 o 1296 puntos (valor programable) |
| Láser | |
|
660 nm o 450 nm Clase 2M según IEC/EN 60825-1:2014 |
|
| Interfaz | |
| Básico | Ethernet / 1000 Mbps |
| Entrada de sincronización | RS422, 3 canales |
| Alimentación | 9...30 V o 12...36 V para escáneres con láser azul |
| Consumo de energía, no más de | 6 W (sin calefactor integrado) |
| Resistencia ambiental | |
| Grado de protección | IP67 |
| Vibración | 20 g / 10...1000 Hz, 6 horas para cada uno de los ejes XYZ |
| Choque | 30 g / 6 ms |
| Temperatura ambiente de funcionamiento |
-20...+40 o -20...+80 para escáneres con sistema de refrigeración por aire incorporado -20...+150 para escáneres con sistema de refrigeración por agua incorporado |
| Temperatura de almacenamiento °C | -20...+70 |
| Humedad relativa | 5-95% (sin condensación) |
| Material de la carcasa/ventanas | aluminio/vidrio |
| Ventanas de protección reemplazables | vidrio |
Rangos de trabajo y dimensiones generales:
| Rango | MR, mm | SMR, mm | Xsmr, mm | Xemr, mm | Dimensiones, figura | Peso, kg | Opción: refrigeración por aire o por agua, plano, figura | Opción: obturador, figura |
| 65/25-20/22 | 25 | 65 | 20 | 22 | 1 | 0,7 | 2 | 3 |
| 70/50-30/41 | 50 | 70 | 30 | 41 | 1 | 0,7 | 2 | 3 |
| 76/100-48/82 | 100 | 76 | 48 | 82 | 1 | 0,7 | 2 | 3 |
| 70/130-40/86 | 130 | 70 | 40 | 86 | 4 | 0,7 | 4 | 4 |
| 250/130-52/76 | 130 | 250 | 52 | 76 | 5 | 0,9 | 5 | 5 |
| 82/200-60/150 | 200 | 82 | 60 | 150 | 1 | 0,7 | 2 | 3 |
| 90/250-65/180 | 250 | 90 | 65 | 180 | 1 | 0,7 | 2 | 3 |
La documentación CAD detallada (2D y 3D) está disponible bajo petición en info@riftek.pl
Dimensiones generales y de montaje de los escáneres láser:
Figura 1

Figura 2

Figura 3

Figura 4

Figura 5
Tableta industrial robusta
La tableta está diseñada para la configuración inicial del sistema por parte de un ingeniero y
el posterior control del funcionamiento del sistema por parte del ajustador y el operador del
robot de soldadura.
El software preinstalado está diseñado para mostrar la interfaz gráfica y
gestionar su configuración, teniendo en cuenta el control de acceso (ingeniero/ajustador/operador).
Dado que la tableta es únicamente para fines de visualización, configuración y diagnóstico (no
realiza ningún cálculo), el usuario puede emplear otros medios técnicos (otros tipos de
tabletas, ordenadores personales o industriales). En caso de utilizar otros medios técnicos,
es necesario seguir las instrucciones indicadas en la documentación del escáner
RF627Smart.

Figura 6
| Parámetro | Valor | |
| Arquitectura | CPU | Intel cherry trail Z8350, 1.44Ghz-1.92GHz |
| OS | Windows 10 pro | |
| RAM/ROM | 4GB+64GB | |
| Pantalla | Dimensiones | 10,1" |
| Resolución | 1920x1200 | |
| Tipo de pantalla táctil | Capacitiva | |
| Interfaces | Type-A | USB2.0 x1 |
| Type-A | USB.0 x1 | |
| MicroUSB | x1 | |
| RJ45 Ethernet | 10/100/1000M x1 | |
| DB9 RS232 | puerto serie de 9 pines x1 | |
| Interfaz de alimentación CC | DC 12V 2A x1 | |
| Grado de protección | Grado de protección | Estanco IP65, pero en realidad de diseño IP67. Caída de 1,2 m, 6 caras |
| Normas de certificación | Military 810G. EU CE, US FCC | |
| Temperatura de funcionamiento | -20°C...60°C | |
| Batería incorporada | Tipo de batería | Batería de polímero de Li-ion extraíble integrada |
| Capacidad nominal | 10500 mAh | |
| Dimensiones | 275x180x20 mm | |
El conmutador está diseñado para proporcionar la interacción de red entre la tableta y el
escáner 2D, así como para intercambiar datos con el controlador del robot.
Se permite utilizar un conmutador de red estándar incluido en el kit de soldadura (por
ejemplo, entre el robot y el controlador). En este caso, asegúrese de que la configuración de
red sea correcta.

Figura 7
| Parámetro | Valor |
| Puertos de red | 5-RJ45-10/100/Mbps |
| Alimentación | 10...60V - 1.1W - 0,045A |
| Condiciones de funcionamiento |
Temperatura: -10...60°C Humedad del aire: 5...95% |
| Grado de protección | IP40 |
| Dimensiones | véase la Figura 7 |
Esta unidad proporciona protección de alimentación para el escáner láser 2D e incluye un fusible de cambio rápido.
- El escáner láser se monta en la brida del robot junto a la antorcha de soldadura de tal manera que durante el proceso de soldadura y el movimiento a lo largo de la ranura de soldadura, el escáner va por delante de la herramienta de soldadura.
- El escáner se calibra para obtener la matriz de transformación de coordenadas. El procedimiento de calibración se describe en el Manual de usuario de RF627Smart.
- Mediante la interfaz web del escáner, se forma un grafo de cálculo a partir de la biblioteca de bloques inteligentes, teniendo en cuenta las particularidades del equipo, a saber, el tipo de robot, el protocolo de comunicación, el tipo de ranura, los parámetros geométricos de las plantillas de ranura utilizadas para controlar la posición y las restricciones aplicadas a ellas, etc. Si el archivo suministrado no contiene la plantilla de ranura requerida, el usuario puede crear una nueva plantilla por sí mismo o con el apoyo del fabricante utilizando el editor de plantillas proporcionado (véase el Manual de usuario de RF627Smart).
- Se está configurando el script para controlar el bloque de seguimiento de la ranura y el robot de soldadura. El script de control proporciona la ejecución cíclica de las principales etapas de la soldadura: colocar la herramienta de soldadura en la posición inicial, mover la herramienta en dirección al inicio de la ranura (búsqueda del punto de entrada en la ranura), llevar la herramienta al inicio de la ranura y generar señales hacia sistemas externos (controlador de soldadura) sobre la necesidad de ignición y otras acciones, detener el movimiento del robot, transferir las coordenadas al robot para el movimiento de la herramienta a lo largo de la ranura de soldadura, llevar la herramienta al final de la ranura y generar señales hacia sistemas externos (controlador de soldadura) sobre la necesidad de reducir la corriente o extinguir el arco (y otras acciones), llevar la herramienta a su posición original.
- Durante el funcionamiento, cada perfil recibido por el escáner se procesa de acuerdo con el algoritmo especificado gráficamente, y se realizan los siguientes pasos: detección de la plantilla de la ranura de soldadura para determinar las coordenadas exactas en el sistema de coordenadas del escáner sistema (2D), transformando las coordenadas del sistema de coordenadas del escáner al sistema de coordenadas del robot sistema (3D), formando la trayectoria de la herramienta en el sistema de coordenadas del robot, transfiriendo las coordenadas al robot para el desplazamiento a la siguiente posición de la trayectoria.
RF627Smart-Weld. Inspección del perfil del cordón de soldadura.
Sistema láser de seguimiento del cordón de soldadura para la automatización de la soldadura. RF627Smart-Weld.
RF627Smart-Weld. Creación de la función Smart de seguimiento.
Ejemplo de designación del artículo al realizar el pedido
RF627Smart-Weld.(WAVE)-SMR/MR-Xsmr/Xemr-L1-L2-L5-L6(R)-PS-PB-Shutter- AC(WC)
| Símbolo | Descripción |
| (WAVE) | Longitud de onda del láser: 660 nm – sin símbolo, 450 nm – BLUE. |
| SMR | Inicio del rango de medición para Z, mm. |
| MR | Rango de medición para Z, mm. |
| Xsmr | Rango de medición para la coordenada X al inicio del rango de medición para la coordenada Z, mm. |
| Xemr | Rango de medición de la coordenada X al final del rango de medición de la coordenada Z, mm. |
| L1,L2,L5,L6 | Longitud de cable, m. |
| R | Cable para robot (opción). |
| PS | Tableta (opción). |
| PB | Unidad de protección (opción). |
| Obturador | Obturador controlado. |
| AC | Sistema de refrigeración por aire integrado. |
| WC | Sistema de refrigeración por agua integrado. |
Ejemplo RF627Smart-Weld.BLUE-90/250-65/180-3-3-3-10–PS-PB - Escáner con láser azul, SMR - 90 mm, MR - 250 mm, Xsmr - 65 mm, Xemr - 180 mm, cable L1 = 3 m, cable L2 = 3 m, cable L5 = 3 m, cable L6 = 10 m, tableta, unidad de protección.
Códigos de producto:| Nombre | Código |
| Tablet | P627A01 |
| Conmutador de red | P627B01 |
| Unidad de protección | P627C01 |
| Cable n.º 1 | EL04 |
| Cable n.º 2 | P627A02 |
| Cable n.º 5 (para kit con unidad de protección) | E627E09 |
| Cable n.º 5 (para kit sin unidad de protección) | E627E17 |
| Cable n.º 6 | E627E18 |