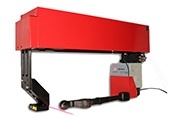
El sistema está diseñado para la medición sin contacto de parámetros geométricos de objetos calientes, principalmente redondos y rectangulares.
Método de medición - escaneo láser sin contacto.

Sistema de control de la geometría de objetos calientes. Serie RF038

Sistema de control de la geometría de objetos calientes. Serie RF038
| Parámetro | Valor |
| Parámetros controlados | diámetro, anchura |
| Rango de medición, mm | desde 16,5 a 170 |
| Error de medición, mm | ±0,3 |
| Tiempo de medición, s | 3 |
| Tipo de escáner láser | RF627-1700/380-164/198 |
| Distancia nominal al objeto, mm | 1900 |
| Número de mediciones antes de recargar la batería, no inferior a | 100 |
| Número de mediciones guardadas, no menos de | 1000 |
| Fuente de luz |
láser semiconductor azul, longitud de onda de 450 nm |
| Potencia de salida del láser, mW | <30 |
| Clase de seguridad láser | 3R (IEC60825-1) |
| Interfaz | Wi-Fi |
| Alimentación, V | Batería de Li-ion de 3,7 V, 5400 mAh |
| Peso, kg | 11 |
| Nota. Las características técnicas del sistema pueden modificarse para una tarea específica. | |
El funcionamiento del sistema se basa en el principio de escaneo láser de la superficie del objeto con un sensor de triangulación 2D oscilante.
El sistema contiene un sensor de triangulación 2D (escáner láser) 1 con una pantalla protectora 2, un controlador 3 con una fuente de alimentación 4, una fuente de alimentación del sensor 5, un router Wi-Fi 6. Los elementos 1-6 están instalados en el mecanismo basculante 7 equipado con dos asas 8, 9. Véase la figura 1.

Figura 1
El área de medición del escáner se muestra en la figura siguiente:

Figura 2
El sistema funciona de la siguiente manera. El sistema se instala en un trípode en el plano horizontal del objeto a tal distancia que el objeto quede situado en el área de medición del escáner («campo de visión» en la Fig. 2).

Figura 3
La radiación láser del escáner (en forma de línea) se proyecta sobre el
objeto controlado. La imagen resultante del contorno (perfil de sección) del objeto es
analizada por el controlador, que calcula o bien el diámetro del objeto redondo o bien la anchura
del objeto rectangular.
Para eliminar el error de medición causado por la no perpendicularidad de la línea láser
respecto al eje del objeto, las mediciones se realizan repetidamente al balancear
el escáner alrededor del eje horizontal mediante las empuñaduras 7, 8. Durante el proceso de balanceo, el
escáner captura una serie de perfiles del objeto situados en diferentes ángulos respecto al eje del objeto.
El controlador analiza los perfiles obtenidos y selecciona un perfil perpendicular al eje
del objeto, que caracteriza su tamaño real.

Figura 4. Dos posiciones extremas del escáner cuando oscila alrededor del eje horizontal
Sistema de control de la geometría de objetos calientes. Serie RF038