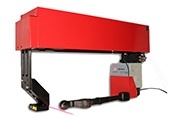
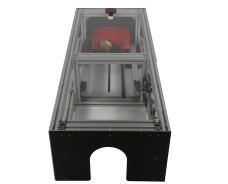
Le système est conçu pour la mesure sans contact des paramètres géométriques des objets chauds, principalement ronds et rectangulaires.
Méthode de mesure - balayage laser sans contact.

Système de contrôle de la géométrie des objets chauds. Série RF038

Système de contrôle de la géométrie des objets chauds. Série RF038
| Paramètre | Valeur |
| Paramètres contrôlés | diamètre, largeur |
| Plage de mesure, mm | de 16,5 à 170 |
| Erreur de mesure, mm | ±0,3 |
| Temps de mesure, s | 3 |
| Type de scanner laser | RF627-1700/380-164/198 |
| Distance nominale à l'objet, mm | 1900 |
| Nombre de mesures avant recharge de la batterie, au moins | 100 |
| Nombre de mesures enregistrées, pas moins de | 1000 |
| Source lumineuse |
laser à semi-conducteur bleu, longueur d'onde 450 nm |
| Puissance de sortie laser, mW | <30 |
| Classe de sécurité laser | 3R (IEC60825-1) |
| Interface | Wi-Fi |
| Alimentation, V | Batterie Li-ion 3,7 V, 5400 mAh |
| Poids, kg | 11 |
| Remarque. Les caractéristiques techniques du système peuvent être modifiées pour une tâche spécifique. | |
Le fonctionnement du système repose sur le principe de la numérisation laser de la surface de l'objet à l'aide d'un capteur de triangulation 2D oscillant.
Le système comprend un capteur de triangulation 2D (scanner laser) 1 avec un écran de protection 2, un contrôleur 3 avec une alimentation 4, une alimentation de capteur 5, un routeur Wi-Fi 6. Les éléments 1-6 sont installés sur le mécanisme oscillant 7 équipé de deux poignées 8, 9. Voir Figure 1.

Figure 1
La zone de mesure du scanner est présentée dans la figure ci-dessous :

Figure 2
Le système fonctionne comme suit. Le système est installé sur un trépied dans le plan horizontal de l'objet, à une distance telle que l'objet se trouve dans la zone de mesure du scanner (« Champ de vision » à la Fig. 2).

Figure 3
Le rayonnement laser du scanner (sous forme de ligne) est projeté sur l'objet
contrôlé. L'image résultante du contour (profil de section) de l'objet est
analysée par le contrôleur qui calcule soit le diamètre de l'objet rond, soit la largeur
de l'objet rectangulaire.
Pour éliminer l'erreur de mesure causée par la non-perpendicularité de la ligne laser
par rapport à l'axe de l'objet, les mesures sont effectuées de manière répétée en faisant basculer
le scanner autour de l'axe horizontal à l'aide des poignées 7, 8. Pendant ce mouvement de bascule, le
scanner capture un certain nombre de profils de l'objet situés à différents angles par rapport à l'axe de l'objet.
Le contrôleur analyse les profils obtenus et sélectionne un profil perpendiculaire à l'axe
de l'objet, qui caractérise sa dimension réelle.

Figure 4. Deux positions extrêmes du scanner lorsqu'il oscille autour de l'axe horizontal
Système de contrôle de la géométrie des objets chauds. Série RF038