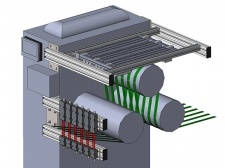
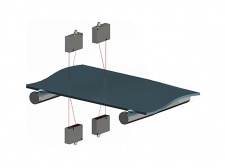
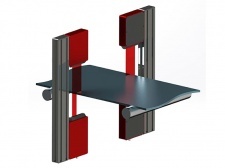
Les capteurs sont destinés à la mesure et au suivi sans contact de la position du bord (des bords) de divers objets, tels que bandes, plaques, substrats, etc.

Capteur de bord RF659

Tête de mesure
| Type | RF659 | |
| Distance entre l'émetteur et le récepteur, mm | 30 | |
| Plage de mesure, mm | 7 | |
| Exactitude, µm | ±20 | |
| Répétabilité, µm | 1 | |
| Dépendance à la température | 0,1 % de la plage/C° | |
| Source lumineuse | LED | |
| Alimentation, V | 5 | |
| Consommation électrique, W (émetteur/récepteur) | 0,5 | |
| Résistance environnementale | ||
| Indice de protection | IP40 | |
| Vibrations | 20g/10…1000Hz, 6 heures, pour chacun des axes XYZ | |
| Choc | 30g/6 ms | |
| Température de fonctionnement, °C |
-10...+60 |
|
| Humidité relative, % | 5-95 | |
| Matériau du boîtier/de la fenêtre | aluminium / verre | |
| Poids avec câble (longueur de câble de 300 mm), grammes | 30 – émetteur, 30 – récepteur | |
| Dimensions hors tout et de montage | voir la figure | |

Contrôleur
| Type | RF301D | |
| Nombre de têtes connectées (paires « émetteur » - « récepteur ») | 2 | |
| Cycle d'actualisation des résultats, Hz | 1500 | |
| Affichage numérique | deux afficheurs à cinq chiffres | |
| Résolution de l'affichage numérique, µm | 1, 10 | |
| Sortie numérique | RS485* | |
| Sorties analogiques | deux canaux isolés, ±5V (±10), charge >10 kOhm | |
| Résolution des sorties analogiques, µm | 2 | |
| Sorties logiques | huit canaux isolés de type npn - collecteur ouvert | |
| Alimentation, V | 24 | |
| Consommation électrique, W | 1,5 | |
| Matériau du boîtier | aluminium | |
| Poids, g | 200 | |
| Dimensions hors tout et de montage | voir la figure | |

* - RS485 est utilisé pour diagnostiquer et configurer le contrôleur et les têtes de mesure, ainsi que pour mettre à jour le logiciel
Le fonctionnement du capteur repose sur le principe dit de l'« ombre ». Le capteur se compose d'un contrôleur et d'une tête de mesure constituée de deux modules — émetteur et récepteur.
Le module émetteur se compose de la LED 1 et de la lentille 2. Le module récepteur comprend une barrette de photodétecteurs 3.
Le rayonnement de la LED 1 est collimaté par la lentille 2 et dirigé vers la barrette de photodétecteurs 3. Lorsqu'un objet est placé dans la région du faisceau collimaté, l'image d'ombre formée est balayée par la barrette de photodétecteurs 3. Le contrôleur calcule la position du bord de l'objet.