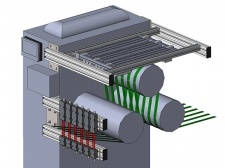
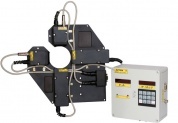
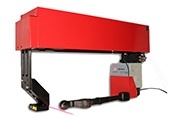
El sistema está destinado a la detección sin contacto de residuos en el interior de las ranuras circulares de distintos elementos tecnológicos, por ejemplo pinzas de freno y similares. El sistema también puede utilizarse para el perfilado de juntas de ranura (inspección de la deformación de juntas).

Sistema láser de inspección de residuos RF096-Insp

Sistema láser de inspección de residuos RF096-Insp
| Parámetro | Valor | |
| Rango de diámetro de las ranuras inspeccionadas, mm | 35...53 | |
| Tamaño mínimo de los residuos detectados, mm | 0,03 (espesor) × 0,1 × 0,1 | |
| Resolución espacial (puntos/revolución) | 3200 | |
| Linealidad del sensor láser, µm | ±10 | |
| Tiempo de inspección, s | 1,2 | |
| Fuente de luz | láser semiconductor rojo, longitud de onda de 660 nm | |
| Potencia de salida, mW | <1 | |
| Clase de seguridad láser | 2 (IEC60825-1) | |
| Forma del haz láser | Redonda | |
| Tamaño del punto láser, mm | 0,1 (inicio del rango) - 0,2 (mitad del rango) - 0,35 (final del rango) | |
| Interfaz de salida | parametrización, transferencia de datos de perfil y de resultados de inspección | Ethernet (UDP) |
| lógica (AL) | 0…1 (nivel bajo) - alimentación (nivel alto), V | |
| Entrada de comandos (IN) | 0...1 (nivel bajo) - 4,5...24 (nivel alto), V | |
| Alimentación, V | 9 …24 | |
| Consumo de energía, W | 3 (modo de espera) , 20 (modo de escaneo) | |
| Resistencia ambiental | Grado de protección | IP67 |
| Vibración | 20g/10…1000Hz, 6 horas, para cada uno de los ejes XYZ | |
| Choque | 30 g / 6 ms | |
| Temperatura de funcionamiento, °C | -10…+60, (-30…+60 para los sensores con calefactor integrado), | |
| Luz ambiente admisible, lx | 30000 | |
| Humedad relativa | 5-95% (sin condensación) | |
| Temperatura de almacenamiento | -20…+70 , °C | |
| Material de la carcasa | aluminio | |
| Peso (sin cable) | 1100 gramos + soporte de imán (280 gramos) | |
El funcionamiento del sistema se basa en el escaneo de la superficie de la pieza mediante un sensor láser de triangulación binocular.
El sistema contiene un sensor láser montado sobre un módulo giratorio (Figura 1.).
La radiación de un láser semiconductor del sensor se enfoca sobre la superficie de una pieza.
La radiación reflejada por la superficie es recogida por dos lentes de entrada del sensor. El sensor gira y escanea la superficie. La distancia a la superficie, medida por el sensor láser, y el correspondiente ángulo de rotación forman las coordenadas polares de la superficie. Un procesador de señales integrado analiza el perfil de la superficie y detecta la presencia de residuos sobre la misma.

Sistema láser de inspección de residuos RF096-Insp