

Capteur de triangulation laser, Série RF602
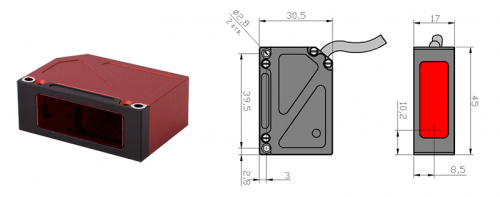
Les caractéristiques principales des capteurs :
| RF602- | 20/10 | 20/25 | 30/50 | 50/100 | 65/250 | 105/500 | |
| Distance de base X, mm | 20 | 20 | 30 | 50 | 65 | 105 | |
| Plage de mesure, mm | 10 | 25 | 50 | 100 | 250 | 500 | |
| Linéarité, % | ±0,05 de la plage | ±0,1 | |||||
| Résolution, % | 0,01 de la plage | 0,02 | |||||
| Dérive en température | 0,02% de la plage/°C | ||||||
| Fréquence d'échantillonnage max., Hz | 9400 | ||||||
| Source lumineuse |
laser à semi-conducteur rouge, longueur d'onde 660 nm ou laser UV à semi-conducteur, longueur d'onde 405 nm (version BLUE) |
||||||
| Puissance de sortie, mW | ≤0,95 mW | ||||||
| Classe de sécurité laser | 2 (IEC60825-1) | ||||||
| Interface de sortie : | |||||||
| numérique | RS232 (max. 460,8 kbit/s) ou RS485 (max. 460,8 kbit/s) | ||||||
| analogique | 4…20 mA (charge ≤ 500 Ω) ou 0…10 V | ||||||
Nous avons également étendu les possibilités de communication avec tous les capteurs de triangulation de la série RF60x. Désormais, vous pouvez communiquer avec les capteurs via
- le protocole Modbus RTU et
- le protocole CANopen
et utiliser notre
- format de données binaire standard ou
- le format ASCII.
De plus, nous avons implémenté
- un nouveau type de synchronisation mutuelle des capteurs. Cette synchronisation est très utile pour les mesures d'épaisseur et d'autres types de systèmes multicoordonnées,
- des entrées codeur (mode lignes AL et IN) pour travailler avec les signaux en quadrature des codeurs.
Toutes ces nouvelles fonctions sont contrôlées par le nouveau logiciel de service et sont disponibles pour les capteurs avec un S/N à partir de 23500. Vous pouvez également mettre à jour le micrologiciel des anciens capteurs.
En outre, les modifications susmentionnées sont décrites dans Manuel d'utilisation pour le RF602 capteur et Manuel d'utilisation pour le RF603. Les manuels d'utilisation mis à jour pour les autres modèles de la série RF60x seront bientôt disponibles.