

Kontynuujemy doskonalenie i rozszerzanie naszej gamy przyrządów do pomiaru średnic wewnętrznych. Poniżej przedstawiono konstrukcję nowego systemu do pomiaru średnicy wewnętrznej rur.

Moduł zawiera zestaw wymiennych kół centrujących (1); koło pomiarowe (2); koło napędowe (3); dwa czujniki laserowe (4), umieszczone wewnątrz obrotowej głowicy; kamera przednia (5) z oświetleniem LED (6); wymienny akumulator (7). Pokazano również: złącza światłowodowych kanałów komunikacyjnych (12), (13); przycisk włączania/wyłączania zasilania (14); wskaźnik poziomu naładowania akumulatora (15) z czerwonym przyciskiem; gniazdo na kartę SD (16); antena Wi-Fi (17); hak do podłączenia linki bezpieczeństwa (18).
Moduł umieszcza się wewnątrz rury, a odległość między mierzonymi przekrojami jest określana w programie sterującym. Moduł przesuwa się sekwencyjnie do wymaganych pozycji kontrolnych. Obrotowe czujniki laserowe mierzą odległość do powierzchni rury. Współrzędne biegunowe powierzchni (odległość od osi obrotu mierzona przez czujniki i odpowiadający jej kąt obrotu) są przesyłane do komputera PC. Obrazy powierzchni wewnętrznej są gromadzone na karcie pamięci, a następnie przesyłane do komputera.
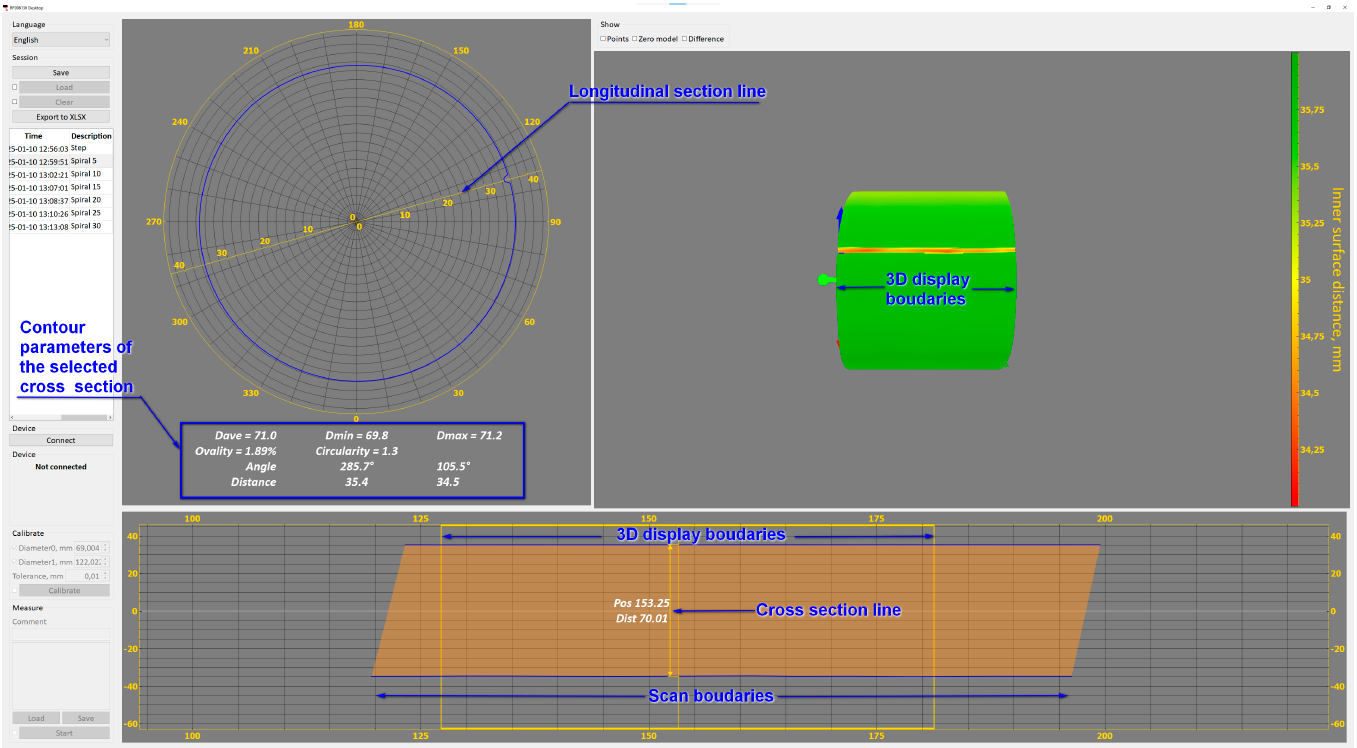
Program kontroluje proces kalibracji i skanowania systemu, tworzy model 3D powierzchni w czasie rzeczywistym, porównuje uzyskany model z modelem idealnym, umożliwia pomiary zużycia i parametrów geometrycznych w dowolnym przekroju rury.
Podstawowe dane techniczne:
| Parametr | Wartość | |
|---|---|---|
|
Mierzone średnice wewnętrzne, mm |
69±10, 122±10 |
|
|
Błąd pomiaru, µm |
±10 | |
|
Rozdzielczość przestrzenna, punkty/obrót |
725 |
|
|
Prędkość obrotowa, obr./s |
2,5 |
|
Szczegółowa instrukcja obsługi systemu jest dostępna tutaj.
Wideo demonstracyjne tutaj.